

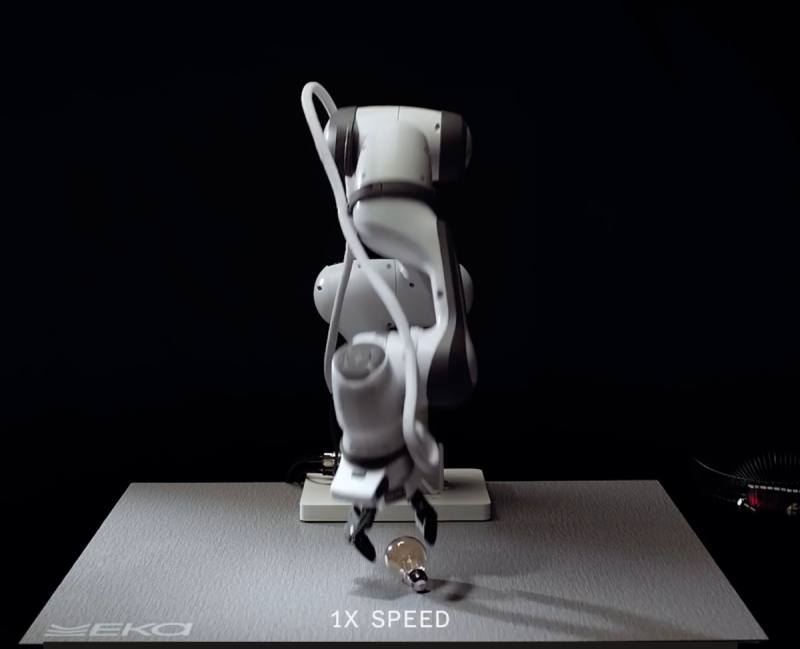
Eka Robotics، استارتاپی در حوزهی رباتیک فیزیکی که توسط پالکیت آگراوال (استاد MIT) و توماس هارنویا (پژوهشگر پیشین Google DeepMind) بنیانگذاری شده، دور تأمین مالی Series A به مبلغ ۱۵۰ میلیون دلار را با ارزشگذاری پسازسرمایهگذاری ۱.۴۵ میلیارد دلاری بست. این دور به رهبری صندوقهای سرمایهگذاری a16z و F-Prime انجام شد.
مدل مبتنی بر حس نیرو، نه بینایی#
تفاوت اصلی معماری Eka با رویکردهای رایج در هوش مصنوعی فیزیکی، در نوع دادهی ورودی مدل است. بهجای مدلهای vision-language-action که رابطهی بین زبان، ورودیهای تصویری و عمل را یاد میگیرند، Eka از مدل vision-force-action استفاده میکند که بر رابطهی نیرو و عمل تمرکز دارد. آگراوال در توضیح این انتخاب گفته است: «بینایی روش اصلی برای حل مسئلهی آخرین میلیمتر نیست. بینایی تقریباً موقعیت و حالت جسم را نشان میدهد، اما گرفتن و جستوجوی واقعی از طریق نیرو انجام میشود.»
عملکرد: ۱۵۰۰ جسم در ساعت با دقت بالای ۹۵ درصد#
طبق ادعای Eka، ربات این شرکت میتواند در هر ساعت حدود ۱۵۰۰ جسم با وزن تا ۱ کیلوگرم را بردارد — در مقایسه با حدود ۶۰۰ جسم برای یک انسان. نرخ موفقیت دستگیری بالای ۹۵ درصد گزارش شده است. بازوی ربات آنقدر سریع و قدرتمند حرکت میکند که میتواند به خودش آسیب بزند؛ نکتهای که به گفتهی یک رباتشناس ناشناس از یک آزمایشگاه frontier، نشان میدهد تیم Eka «اعتماد زیادی به الگوریتم خود دارد که ربات را نمیشکند.»
شبیهسازی فیزیکی بهجای نمایش انسانی#
برای آموزش مدل، Eka از شبیهساز فیزیکی استفاده میکند تا نیروهای متعدد را در حین تلاش برای گرفتن اجسام مدلسازی کند و محیط یادگیری تقویتی در مقیاس بزرگ بسازد. آگراوال گفته است که میتوانند هزاران ساعت تجربهی رباتی را در چند دقیقه تولید کنند. این رویکرد، وابستگی به ویدیوهای نمایشهای انسانی یا اپراتورهای ربات را حذف میکند.
واکنش متخصصان#
راگو راغورام، شریک عمومی a16z که این دور را هدایت کرده، به TechCrunch گفته است: «آنها در برخی وظایف از عملکرد ابرانسانی عبور کردهاند و فکر میکنیم در چند ماه آینده، عملکرد ابرانسانی در بسیاری از وظایف دستکاری چابک خواهیم داشت.» کریس هاوزر، استاد دانشگاه ایلینویز اوربانا-شمپین، از «عامل شگفتی» صحبت کرد و گفت ربات Eka بدون بازآموزی با طیف گستردهای از اجسام سازگار شده است.
این خبر برای کسی که ایجنت میسازد یعنی چه#
مهمترین پیام این خبر فنی نیست، بلکه استراتژیک است: رویکرد غالب در هوش مصنوعی فیزیکی — یعنی مدلهای vision-language-action که بر ویدیوهای نمایشهای انسانی آموزش دیدهاند — ممکن است سقفاش را پیدا کرده باشد. Eka با تغییر نوع دادهی ورودی (نیرو بهجای بینایی) و تغییر منبع داده (شبیهسازی بهجای نمایش انسانی)، نتیجهای گرفته که متخصصان رباتیک آن را با لحظهی رسیدن رباتها به راهروند پایدار مقایسه میکنند. برای کسی که امروز ایجنتهای فیزیکی میسازد، این یعنی اگر سیستم شما فقط به بینایی متکی است، در وظایف دستکاری دقیق احتمالاً به بنبست میخورد. اما هنوز فاصلهی زیادی بین یک بازوی آزمایشگاهی و محصول قابلاستقرار در محیط واقعی وجود دارد و هیچکدام از این نتایج در شرایط صنعتی تأیید نشده است.
منبع: TechCrunch AI



دیدگاهها
برای گذاشتن دیدگاه وارد شو
دیدگاهها فقط از حسابهای کاربری پذیرفته میشوند.
ورود / ثبتنامهنوز دیدگاهی ثبت نشده — اولین نفر باش.